アールティは2026年9月25日、日本精工(NSK)と共同で開発を進める国産四足歩行ロボットの試作機と自動巡回デモを初公開すると発表した。2026年9月29日に東京国際フォーラムで開かれる「Robotics NEXT Tokyo 2026」で一般公開する。工場設備の巡回・点検を用途に見込み、2028年春ごろの量産機投入を目指す。
四足歩行ロボットで工場の巡回・点検を自動化する
四足歩行ロボットとは、4本の脚で歩行し、車輪では進みにくい段差や階段を移動できるロボットである。
工場では、設備のメーター確認や定期巡回、記録作成を人が担っている。階段や段差があり、配管や設備が入り組んだ場所では、車輪型ロボットだけで移動範囲を確保することが難しく、巡回・点検の自動化が進みにくいという課題があった。
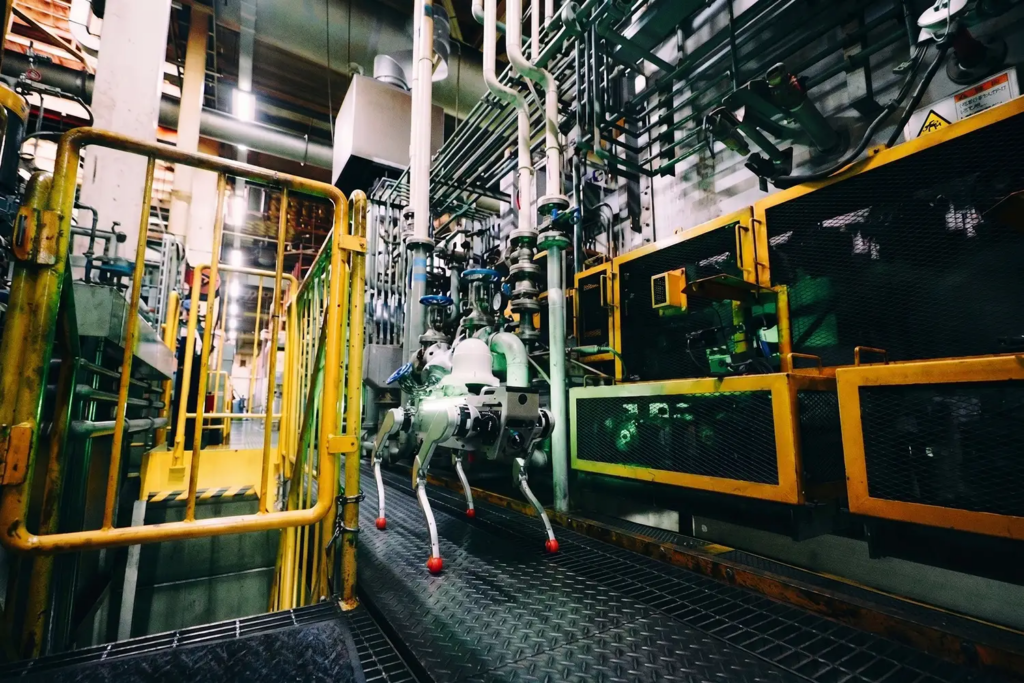
公開する試作機は、アールティが国内で設計・開発・製造する。全長約900mm、全幅約400mm、起立時の高さ約500mm、重量約20kgで、最大7kgの機器を搭載できる。ロボット全体の設計、ソフトウェア開発、組立、調整、保守を国内で担い、用途に応じて改良できる体制を重視した。
自動巡回デモでは、工場内にある階段やスロープの昇降と、巡回経路を模した経路の自動走行を実演する。ロボットが指定した地点まで移動し、工場内のメーターを確認して記録する運用を想定する。カメラや各種計測機器を搭載し、設備状態の確認、記録、レポート作成、遠隔監視へつなげる。現在は用途を検討するための試作および実証段階にあたる。製品版の開発に向けては、デザイナーとして山崎タクマ氏を起用した。
部品技術と完成品開発をつなぎ、産業基盤をつくる
両社は資本業務提携契約を締結しており、今回の共同出展・共同講演は提携に基づく取り組みの第一歩となる。
役割分担は明確だ。NSKは、摩擦や摩耗を制御するトライボロジー技術をはじめとする技術と経験を活かす。アールティは、四足歩行ロボットの完成品を開発・製造し、巡回・点検サービスへ展開する。トライボロジーは、接触して動く面の摩擦・摩耗・潤滑を扱う技術分野を指す。
背景には、ロボットを産業製品として普及させるうえでの供給の問題がある。アールティはAI、制御、ソフトウェア、電装、機構を社内で開発し、企画・試作から製造、現場導入、保守まで手掛けてきた。一方で、長期にわたって安定して調達できる部品と供給体制が欠かせない。両社は、フィジカルAIを研究や実証で終わらせず、継続的に生産・供給し、現場で使い続けられる製品とサービスとして普及させることを目指す。
今後の計画も示した。今回公開する試作機をもとに顧客現場での実証と製品開発を進め、2028年春ごろの量産機投入を目指す。四足歩行ロボットを中心に、巡回・点検、運搬、災害対応などの用途へ広げる。さらに機種や用途を限定せず、同社が開発・製造するロボット全体で、2030年までに国内外へ累計1万台の生産・供給を目指す。
目標の達成に向けては、NSKをはじめ、部品、製造、計測、保守、運用サービス、リサイクルを担う国内外の企業との連携を広げる。
アールティは2005年9月設立で、東京都千代田区に本社を置く。ヒューマノイドロボットや四足歩行ロボットなど独自のAIロボットを開発しており、ROS(Robot Operating System)をはじめとする先端ソフトウェア技術にも強みを持つ。NSKは1916年に日本で最初の軸受(ベアリング)を生産し、約30カ国に拠点を持つ。軸受の分野で世界第3位、ボールねじなどでも世界をリードする。
関連情報
プレスリリース:https://prtimes.jp/main/html/rd/p/000000085.000069918.html
《お知らせ》
PEAKS MEDIAのLinkedinページを開設しました。最新記事の概要をキャッチアップできます。
フォローはこちらから