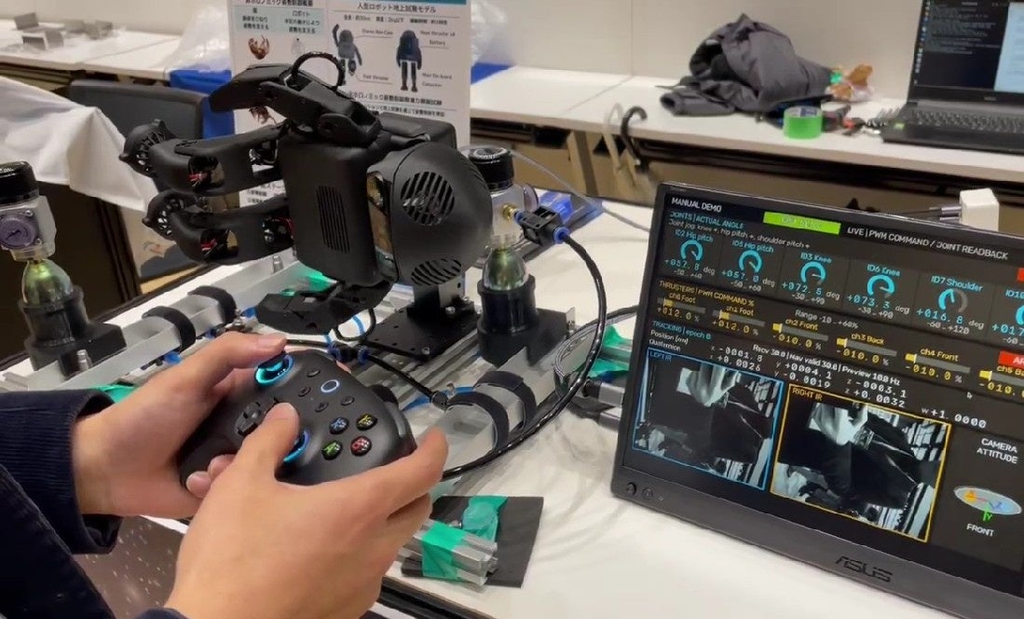
スペースエントリー(茨城県つくば市)は2026年11月10日、宇宙用人型ロボットの地上試験モデルを完成させ、動作検証を始めたと発表した。高所から落ちた猫が空中で体をひねって着地する原理を応用し、ロボットが自らの手足の動きだけで姿勢を変える技術を検証する。11月10〜13日に宇都宮市で開かれている「第70回宇宙科学技術連合講演会」で実機を展示し、動作デモを実施する。
推進剤を使わない宇宙ロボットの姿勢制御
非ホロノミック姿勢制御とは、落下する猫が自らの身体運動だけで姿勢を反転して着地するように、ロボット自身の手足の動きのみで姿勢を変える制御である。神戸大学の久保勇貴氏が研究を進めている。推進剤を消費せずに素早く姿勢を変えられるため、同社は宇宙ロボットの質量効率の良い運用や機体の制御能力の向上につながるとしている。
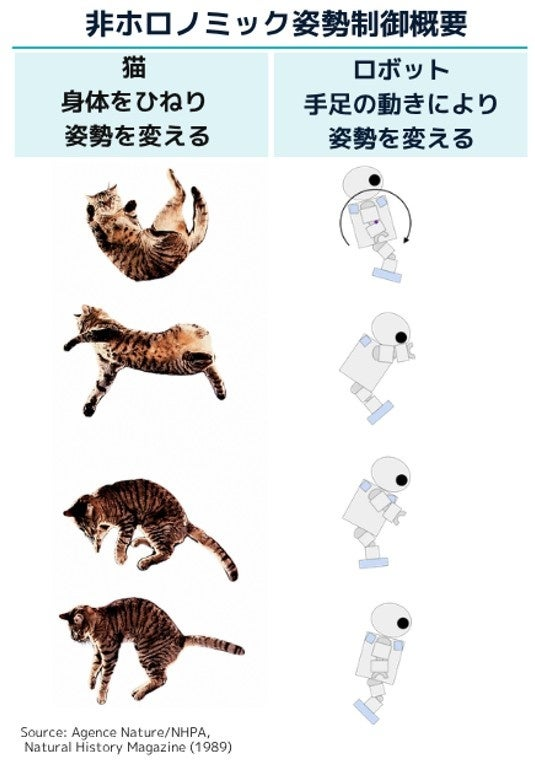
同社の2026年7月の発表によると、宇宙空間でロボットが姿勢を変える際には、従来はガスなどの推進剤を噴射する方式が使われてきた。推進剤には使用量の制限があり、長期間の宇宙活動では運用寿命やメンテナンス性に課題がある。噴射したガスが宇宙空間に設置された他のカメラやセンサーに影響を与える可能性もある。
同社はこの原理を使い、燃料を必要としない人型ロボットの姿勢制御シミュレーション技術の試作と実証を進めている。今回展示するのは、姿勢制御の検証に使う人型ロボットの地上試験モデルと試験装置である。宇宙での動作を地上でどう検証するのかを、紹介パネルと実機で示す。
宇宙ロボットの通信と制御の共通基盤を開発
開発は茨城県の「令和8年度戦略分野新製品開発促進事業補助金」の採択を受けたもので、同社は2026年7月13日に採択を発表した。姿勢制御技術に加え、宇宙と地上の通信遅延に対応する遠隔操作技術も開発している。遠隔操作では軌道上の通信環境を地上で再現する実験環境を構築し、通信遅延やデータ欠損が起きても安定して操作できる通信制御アルゴリズムを開発する。操作端末と通信制御モジュールの試作と実証も進める。
7月の発表によると、現在の宇宙ロボット開発では、宇宙と地上の通信の遅延対策や微小重力下の制御技術が機体ごとに個別に構築されている。多様なロボットが共通で使える通信・制御基盤は十分に整っていない。同社はこの課題に対し、宇宙ロボットの「通信」と「制御」を支える共通基盤の構築を目指す。
今後は地上試験モデルとシミュレーションによる検証を重ね、機体の高度化と宇宙環境を想定した開発を進める。2030年度に国際宇宙ステーション(ISS)での軌道上実証を目標とし、民間宇宙ステーションでの活用や、宇宙でのフィジカルAIの実装基盤への発展を目指す。
関連情報
プレスリリースhttps://prtimes.jp/main/html/rd/p/000000018.000157421.html
スペースエントリー「『猫の着地』に学ぶ宇宙ロボット姿勢制御技術と遠隔操作技術の開発へ」(2026年7月13日)
https://prtimes.jp/main/html/rd/p/000000016.000157421.html
《お知らせ》
PEAKS MEDIAのLinkedinページを開設しました。最新記事の概要をキャッチアップできます。
フォローはこちらから