アイリスオーヤマとNTT西日本は2026年11月16日、セキュリティカメラやエレベーター、各種ロボットをAIで統合管理する「マルチロボティクスプラットフォーム」の共同実証成果を発表した。カメラ画像をAIが解析して清掃ロボットに指示を出す連携と、清掃ロボットとヒューマノイドロボットがタスクを分担する仕組みについて、技術的に成立することを確認した。
施設の設備とロボットをつなぐ統合管理基盤
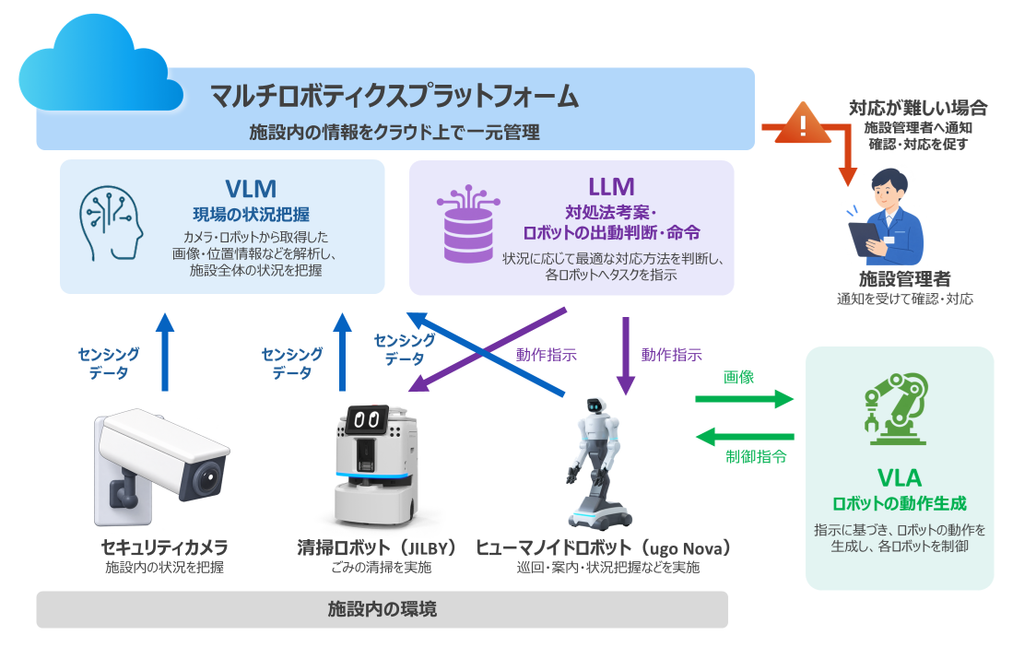
フィジカルAIとは、AIが現実世界(物理空間)を認識・学習し、行動する能力を持つ技術である。マルチロボティクスプラットフォームはNTT西日本が開発を担う統合管理システムで、ネットワークに接続したセキュリティカメラやエレベーター、フラッパーゲート、ロボットなどの情報をクラウド上で一元管理する。AIが施設全体の状況を把握し、各設備やロボットを連携・制御することを目指す。
施設管理では清掃や警備、搬送などでロボットの活用が進む一方、多様な業務を1台のロボットで担うのは難しく、用途やメーカーが異なるロボットの連携が求められている。カメラやエレベーター、ロボットが個別のシステムとして管理され、それぞれの情報や機能を施設全体の運営に生かしにくいことも課題だった。両社は2025年10月、フィジカルAIやロボットを含むIoT領域のDX推進に向けた業務提携の基本合意覚書を結んだ。
第1弾の取り組みではアイリスオーヤマの清掃ロボット「JILBY」にプラットフォームを連携させ、AIエージェントを実装した。タブレットやスマートフォンからテキストや音声でロボットとやり取りでき、蓄積した清掃データをもとにAIが清掃ルートや頻度、時間帯を提案する。
VLMとLLM、VLAで状況認識から作業指示まで
第2弾となる今回は統合管理の基礎技術を構築した。画像と言語を扱うVLM(Vision-Language Model)が施設全体の状況を把握・分析し、大規模言語モデル(LLM)がその情報をもとに設備やロボットに指示を出す。画像と言語から行動を生成するVLA(Vision-Language Action)を使い、ロボットが指示内容や周辺環境に応じて自律的に判断・行動する仕組みも検証した。
具体的には、セキュリティカメラの画像をAIが解析し、その結果に基づいてJILBYに指示を出す一連の連携を実証した。異なるメーカーのロボットの連携では、JILBYとugoのヒューマノイドロボット「ugo Nova」が情報を共有し、役割や特性に応じてタスクを分担する仕組みを検証した。
成果は2026年11月18日から始まる「NTT R&D FORUM 2026」や「ビルメンヒューマンフェア&クリーンEXPO 2026」、12月の「スマートビルディングEXPO」「SEMICON Japan 2026」でデモンストレーションする。両社は技術面や顧客ニーズ、施設管理上の課題を整理し、商用化や事業化の可能性を検討する。
関連情報
プレスリリース:https://prtimes.jp/main/html/rd/p/000000946.000019955.html
《お知らせ》
PEAKS MEDIAのLinkedinページを開設しました。最新記事の概要をキャッチアップできます。
フォローはこちらから